С2. Обратный маятник
Цель: изучить измерение угла, знак обратной связи и поведение системы управления с ограничениями.
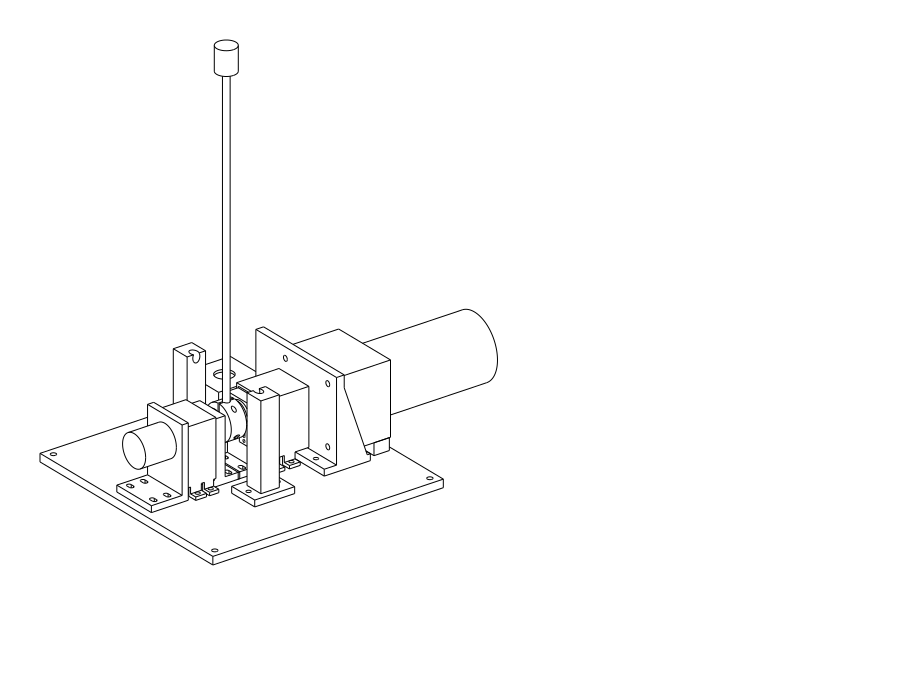
Проектная конструкция v2.2. Перед практикой сверяется с установленным оборудованием.
Устройство
Стержень с грузом закреплён на валу, который связан с мотор-редуктором и инкрементальным энкодером. Контроллер Ларус получает угол и формирует управление приводом. В конструкции предусмотрены ограничители хода, датчики предельного положения, ограждения муфт и аварийный останов.
Актуальная проектная комплектация: мотор-редуктор F5D120-24GU / 5GU5KB, энкодер OMRON E6B2-CWZ6C 2500 P/R, драйвер BTS7960 / IBT-2. Старые описания Cytron и ремённой передачи не применяются к этой редакции. Распиновку драйвера и форму управляющих сигналов определяет проверенная схема стенда: обозначения DIR/PWM из общей концепции нельзя автоматически переносить на IBT-2.
До включения привода
Получите проверенный проект управления, карту сигналов и рабочие ограничения. Определите направление положительного угла, нулевое положение и число отсчётов на оборот в выбранном режиме счётчика. Значение 2500 P/R на энкодере не обязательно равно числу отсчётов контроллера: при квадратурном декодировании оно зависит от режима x1/x2/x4.
Угол рассчитывается как θ = 360 × (N − N₀) / N_rev, где N_rev – проверенное число отсчётов на оборот измеряемого вала. Передаточное отношение учитывают, если энкодер установлен на другом валу.
Порядок исследования
- В предусмотренном инструкцией режиме с отключённым приводом преподаватель демонстрирует проверку нуля, направления и масштаба измерения. Студенты фиксируют результат.
- Разберите знак обратной связи на модели. Положительная ошибка должна приводить к корректирующему воздействию, а не усиливать отклонение.
- После допуска исследуйте удержание положения с выданными настройками. Регистрируйте угол, задание, выход регулятора и события ограничений.
- Сравните два разрешённых набора настроек или две записи опытов. Не выполняйте самостоятельное раскачивание или поиск предела устойчивости на аппаратуре.
- Зафиксируйте условия прекращения опыта и результат штатного останова.
Обработка и отчёт
Постройте угол и воздействие по времени. Сравните ошибку, колебательность, время восстановления и долю времени насыщения выхода. Отметьте пропуски отсчётов и задержки, если они наблюдались. Прекращённый защитой опыт анализируется как срабатывание ограничения, а не как успешная стабилизация.
Сдать: схему контура, расчёт масштаба энкодера, исходную запись и сравнение настроек. Шаблон CSV.
Контрольные вопросы
- Как проявляется неверный знак обратной связи?
- Почему без знания режима счётчика нельзя переводить импульсы в градусы?
- Как влияют задержка, люфт и ограничение момента?
- Почему программный предел не заменяет аппаратную защиту?